出版日期:2026年7月21日
按此參與問答挑戰!
你有沒有見過掃地機械人自己避開桌椅,或是無人機靈活地穿梭於樹林之間?這些機械裝置之所以能穿梭自如,全靠一套聰明的避障系統,讓它們感應周圍的障礙物,順利到達目的地。避障系統是怎樣運作的?它怎樣幫助我們日常出行?一起來探索這項神奇的科技吧!
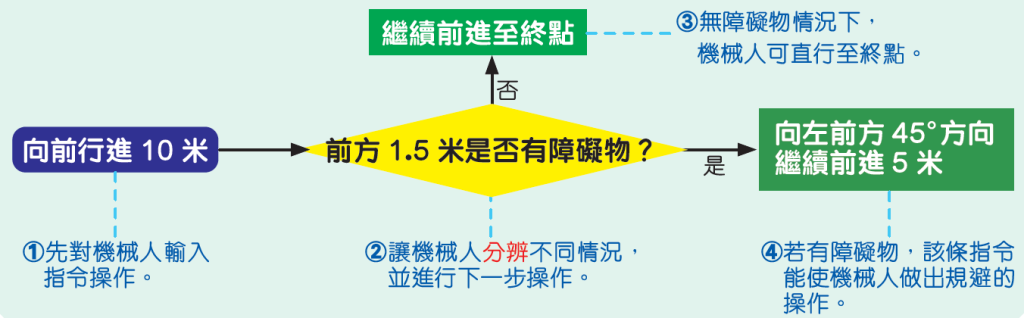
機械人依程序指令去按規劃的路徑行走時,如果途中出現靜態或動態的障礙物,便可以按照演算法再規劃新路徑,以繞過障礙物到達目的地,或是停下以免碰撞,這就是避障(obstacle avoidance),亦稱避讓。目前這個功能正被廣泛應用於各類自動導航及控制系統。
機械人利用超聲波、雷達、聲吶及攝影機等感應器和工具,將周遭環境的信息收集後獲得反饋。這樣它們就能在維持原本路徑演算法的前提下,小幅度調整軌跡來繞過障礙物。
所謂「演算法」,是指在電腦科學中,電腦可執行的一系列操作。
這種演算法會考慮到使用該功能的人、機械人或程序的所在地及目的地,再迅速搜索周圍的環境資訊,識別其中的障礙物。同時系統在短時間內快速計算,讓機械人得到從出發地到目的地的最短路徑。
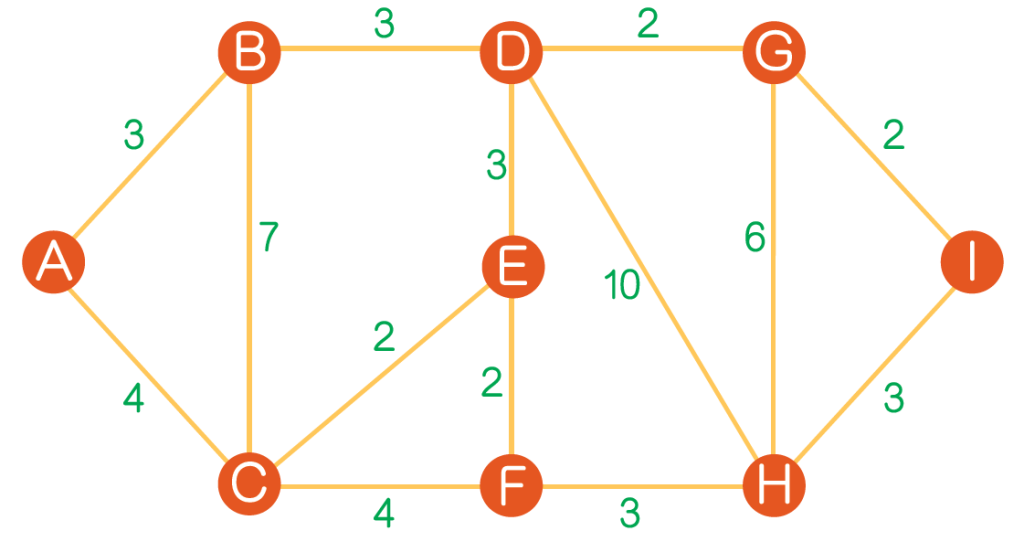
①以下圖為例,字母表示不同的地點,每條直線旁的數字代表路程的長度(與實際比例有較大誤差,只用作示意圖)。而機械人的任務是用最短時間從A點走到I 點。
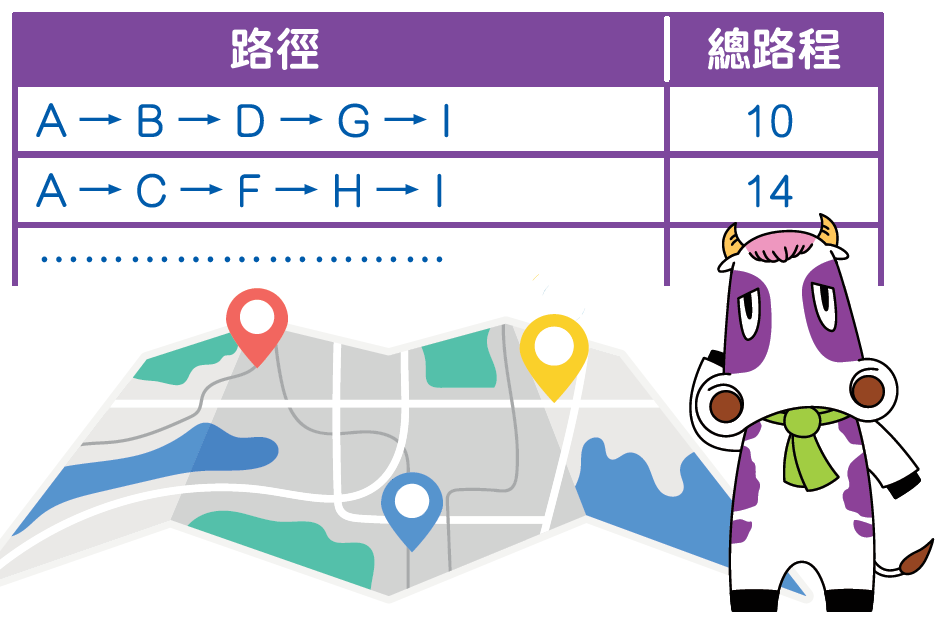
②機械人運用演算法,整理所有從A 點走到I點的可能路徑,並計算得每條路徑的總路程數值。最後於其中找到最短路徑,沿其行走來完成任務。
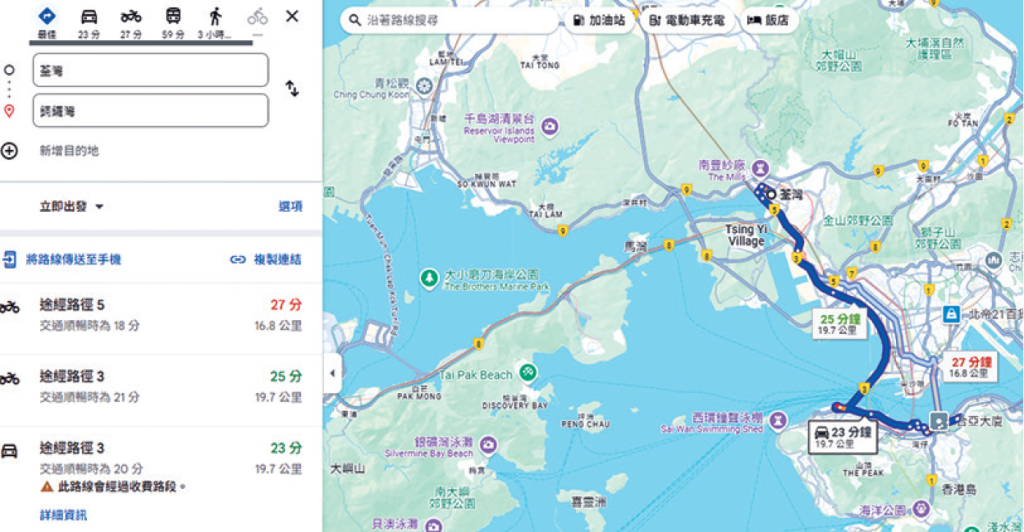
我們日常出行所使用的地圖導航,正是採用了最短路徑規劃的算法。
輸入目的地後,導航會根據不同的交通工具,給用家提供多種可選方案。另外,快遞、外賣等運輸行業也十分依賴該功能。
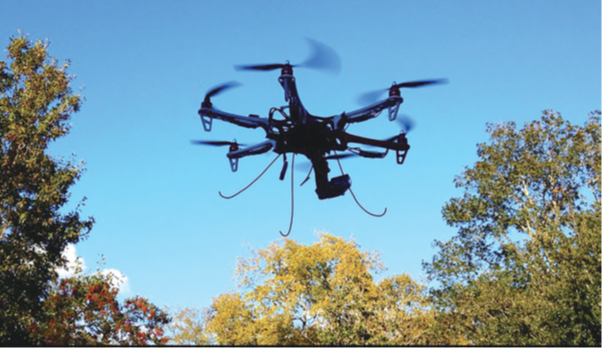
無人機飛行時,避障功能可以令它躲避周圍的障礙物甚至濃煙、雲霧等氣體。這樣既保護了機體,又降低事故發生的機會。
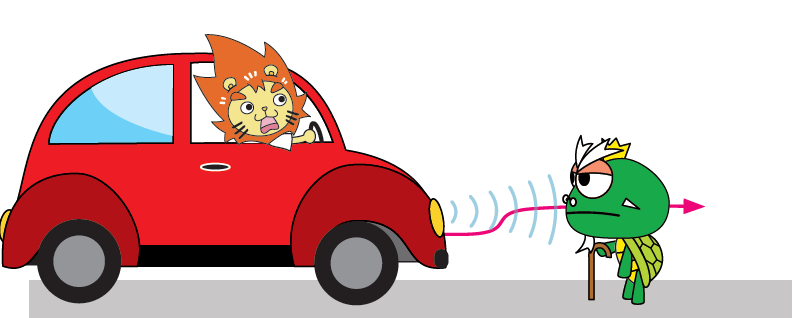
現時不少智能汽車具有自動避讓功能,也稱自適應巡航控制(adaptive cruise control)。
這個系統能自動調整車輛的速度及與前方、側方障礙物的安全距離,並在需要時自動緊急剎車,以避免發生事故和二次事故,保障車內人及行人的安全。
(內文插圖取自:《兒童的科學》第240期)